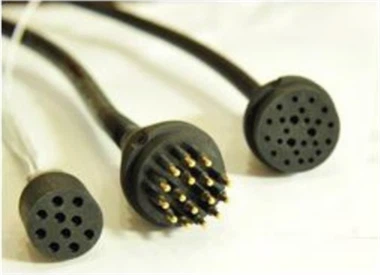
FSU307 šviesolaidinis inercinis matavimo vienetas
Pilnas{0}}temp. kalibravimas
Atsparus atšiauriai{0}}aplinkai
Atsparus vibracijai ir EMI
Internetinis naujovinimas ir savarankiškas{0}}kalifikavimas
Aprašymas
Pagrindinės savybės
- Lengvas, buitinis
- Turtingos sąsajos
- 10 W mažos galios
- Pilnas{0}}temp. kalibravimas
- Atsparus atšiauriai{0}}aplinkai
- Atsparus vibracijai ir EMI
- Internetinis naujovinimas ir savarankiškas{0}}kalifikavimas

Programos
- Mobili apklausa ir požiūris
- Nepilotuojamos sistemos (žemės / jūrų / UW)
- Apžvalga ir šiaurės{0}}radimas
- Stabilizuotos platformos
- SATCOM-kelyje--keliaujant
- Autonominis vairavimas ir amunicija
Produkto pristatymas
Įmonės šviesolaidinis inercinis matavimo vienetas FSU307 yra didelio-patikimumo, ekonomiška-navigacijos sistema, skirta orlaiviams, UGV, USV, UAV ir panašioms platformoms. Paveldėjęs modulinio dizaino filosofiją, jame integruoti didelio-tikslumo silicio fotoniniai giroskopai ir MEMS akselerometrai. Be IMU programų, jos programinę įrangą galima konfigūruoti, kad būtų galima suderinti perdavimą, integruotą navigaciją, gryną INS ir AHRS režimą, prisitaikant prie įvairių inercinės navigacijos reikalavimų, kad atitiktų įvairius vartotojų poreikius.
Unikali technologija
Įmonė yra aukštųjų{0}}technologijų įmonė, turinti visas uždarojo{1} ciklo galimybes nuo skaidulų vyniojimo įrangos ir ritinių iki FOG, skaidulinių/MEMS inercinių produktų, IMU grandinių, programinės įrangos ir bandymo įrangos. Proceso valdymas nuo galo- iki galo{4} pagerina kokybę ir sumažina išlaidas. Veikia pagal ISO9001 ir griežtus procesus, užtikrina gaminio patikimumą ir nuoseklumą.
FSU307 pluošto inercinio matavimo vieneto veikimo specifikacijos
|
Parametras |
Specifikacijos |
|
ŠviesolaidisGiroskopas |
|
|
Diapazonas (laipsniai/s) |
±500 |
|
Poslinkis (laipsnis / h) |
1 |
|
Poslinkio stabilumas (laipsnis / h, 10 s vid.) |
0.5 |
|
Poslinkio nestabilumas (laipsnis / h, Allanas) |
0.05 |
|
Poslinkio pakartojamumas (laipsnis / h, 6 ciklai) |
0.5 |
|
ARW (laipsnis / √h) |
0.025 |
|
Mastelio netiesiškumas (ppm) |
100 |
|
Kryžminis-sujungimas (rad) |
Mažiau arba lygus 0,001 |
|
Pralaidumas (Hz) |
Didesnis arba lygus 200 |
|
MEMS |
|
|
±30 |
|
|
FT poslinkis (mg, 3σ) |
Mažesnis arba lygus 0,5 |
|
Poslinkio stabilumas (ug, 10 s vid.) |
Mažiau arba lygus 10 |
|
Šališkumo nestabilumas (ug, Allan, tip.) |
Mažiau nei arba lygus 3 |
|
Pokrypio pakartojamumas (ug) |
Mažiau arba lygus 10 |
|
Atsitiktinis ėjimas greičiu (m/s/√h) |
Mažesnis arba lygus 0,01 |
|
Mastelio netiesiškumas (ppm, ±1 g) |
Mažiau arba lygus 100 |
|
Kryžminis-sujungimas (rad) |
Mažiau arba lygus 0,001 |
|
Pralaidumas (Hz) |
Didesnis arba lygus 200 |
|
Elektrinė/mechaninė sąsaja |
|
|
Įvesties įtampa (V DC) |
5 |
|
Energijos suvartojimas (W) |
Mažiau arba lygus 10 |
|
Matmenys (mm) |
88.9×89.55 |
|
Vieneto svoris (kg) |
Mažesnis arba lygus 0,5 |
|
Veikimo aplinka |
|
|
Darbinė temperatūra ( laipsniai ) |
-40 ~ +70 |
|
Laikymo temperatūra ( laipsniai ) |
-55 ~ +85 |
|
Vibracija (g) |
6 @ 20 ~ 2000 Hz |
|
Šokas (g) |
100, 11 ms |
|
Patikimumas/tinkamumas |
|
|
MTBF / MTTR (h) |
10000 / 0.5 |
|
Priežiūra |
BIT 95 % |
Mechaninių matmenų diagrama

Įrenginio aprašymas
Produkto apžvalga
FSU307 šviesolaidinis IMU yra didelio-patikimumo, ekonomiška{2}}navigacijos sistema, plačiai naudojama orlaivių, UGV, USV ir UAV navigacijai, valdymui ir matavimams.
IMU paveldėjo modulinio dizaino filosofiją, kurioje naudojami didelio-tikslumo silicio fotoniniai giroskopai ir didelio-tikslumo MEMS akselerometrai. Be atskiro IMU veikimo, jis palaiko konfigūruojamus programinės įrangos režimus, įskaitant perdavimo lygiavimą, integruotą navigaciją, gryną INS skaičiavimą ir AHRS, kad būtų maksimaliai suderinamas su įvairiomis programomis.
Produkto sudėtis
FSU307 šviesolaidinis IMU susideda iš trijų -ašių silicio fotoninio giroskopo, didelio- tikslumo MEMS akselerometro, signalų apdorojimo grandinės, navigacijos programinės įrangos, mechaninių komponentų ir bandymo kabelio. Pagrindiniai komponentai:
1 lentelė IMU pagrindiniai komponentai
|
Nr. |
SudėtisKomponentas |
Kiekis |
Modelis |
Pastabos |
|
1 |
Didelio{0}}tikslumo INS |
1 |
FSU307 |
|
|
2 |
Jungties kištukas |
1 |
J20JD-21TJL |
Vyriška |
Pagrindinės savybės
- Pagrindinės FSU307 šviesolaidinio IMU savybės:
- Buitiniai pagrindiniai komponentai, didelio našumo, moduliniai, lengvi
- Turtingos sąsajos
- 10 W pastovios būsenos-galia
- Pilnas-temp. kalibravimas, nuo -40 laipsnių iki +70 laipsnių
- Atsparus mechaninei aplinkai
- Atsparus vibracijai, smūgiams ir EMI
- Internetinis programinės įrangos atnaujinimas ir diegimo klaidų kompensavimas
Programos
- Pagrindinės FSU307 šviesolaidinio IMU taikymo sritys:
- Mobiliosios padėties ir padėties nuoroda
- UGV, USV / UUV
- Apžiūra
- Stabilizuotos platformos
- Povandeninės transporto priemonės
- SATCOM kelyje
- Protingas vairavimas
- Amunicijos vadovavimas
- Pažangus kasybos šiaurės-radimas
Techniniai parametrai
Sistemos specifikacijos
2 lentelė FSU307 Fiber Optic IMU našumo specifikacijos
|
Šviesolaidinis giroskopas |
|
|
Diapazonas (laipsniai/s) |
±500 |
|
Poslinkis (laipsnis / h) |
1 |
|
Poslinkio stabilumas (laipsnis / h, 10 s vid.) |
0.5 |
|
Poslinkio nestabilumas (laipsnis / h, Allanas) |
0.05 |
|
Poslinkio pakartojamumas (laipsnis / h, 6 ciklai) |
0.5 |
|
ARW (laipsnis / √h) |
0.025 |
|
Mastelio netiesiškumas (ppm) |
100 |
|
Kryžminis-sujungimas (rad) |
Mažiau arba lygus 0,001 |
|
Pralaidumas (Hz) |
Didesnis arba lygus 200 |
|
MEMS akselerometras |
|
|
Diapazonas (g) |
±30 |
|
FT poslinkis (mg, 3σ) |
Mažesnis arba lygus 0,5 |
|
Poslinkio stabilumas (ug,10savg.) |
Mažiau arba lygus 10 |
|
Poslinkio nestabilumas (ug,allan,typ) |
Mažiau nei arba lygus 3 |
|
Pokrypio pakartojamumas (ug) |
Mažiau arba lygus 10 |
|
VRW (m/s/√h) |
Mažesnis arba lygus 0,01 |
|
Mastelio netiesiškumas (ppm, ± 1g) |
Mažiau arba lygus 100 |
|
Kryžminis-sujungimas (rad) |
Mažiau arba lygus 0,001 |
|
Pralaidumas (Hz) |
Didesnis arba lygus 200 Hz |
|
Elektrinė/mechaninė sąsaja |
|
|
Įvesties įtampa (V DC) |
5 |
|
Energijos suvartojimas (W) |
Mažiau arba lygus 10 |
|
Matmenys (mm) |
88.9×89.55 |
|
Vieneto svoris (kg) |
Mažesnis arba lygus 0,5 |
|
Veikimo aplinka |
|
|
Darbinė temperatūra ( laipsniai ) |
-40~ +70 |
|
Laikymo temperatūra ( laipsniai ) |
-55~ +85 |
|
Vibracija (g) |
6 @ 20 ~ 2000 Hz |
|
Šokas (g) |
100, 11 ms |
|
Patikimumas/tinkamumas |
|
|
MTBF / MTTR (h) |
10000 / 0.5 |
|
Priežiūra |
BIT 95 % |
Mechaninė sąsaja
FSU307 optinio pluošto IMU mechaninė sąsaja parodyta žemiau:

Pav
Elektrinė sąsaja
FSU307 IMU naudoja J30JM-21ZKP jungtį, sujungtą su J30J-21TJL kištuku. Jungties kištukas apibrėžiamas taip:
3 lentelė FSU307 šviesolaidinio IMU jungties kištukas
|
Smeigtukas |
PinDefinition |
DB9 apibrėžimas |
Sąsaja |
Funkcijos aprašymas |
|
1 |
Vin+ |
Raudonasis aligatoriusVin+ |
Įvesties diapazonas+5V |
Sistemos maitinimo įvestis |
|
12 |
||||
|
2 |
GND |
Juodasis aligatorius GND |
GND |
Sistemos maitinimo įžeminimas |
|
13 |
||||
|
4 |
Rezervuota |
/ |
/ |
|
|
15 |
Rezervuota |
/ |
||
|
16 |
RS422_RX+ |
DB9-M1-1 |
M1: izoliuotas RS422 |
Duomenų išvestis, sistemos konfigūracijos atnaujinimas |
|
5 |
RS422_RX- |
DB9-M1-2 |
||
|
6 |
RS422_TX+ |
DB9-M1-3 |
||
|
17 |
RS422_TX- |
DB9-M1-4 |
||
|
14 |
GGND |
DB9-M1-5 |
||
|
7 |
Rezervuota |
|||
|
19 |
Rezervuota |
|||
|
18 |
Rezervuota |
|||
|
21 |
RS232_TXD2 |
DB9-M3-2 |
M3: izoliuotas RS232 |
NavigationData išvestis |
|
9 |
RS232_RXD2 |
DB9-M3-3 |
||
|
10 |
GGND |
DB9-M3-5 |
||
|
8 |
PPS_IN |
Pigtail |
TTL lygis |
|
|
11 |
GGND |
Pigtail |
GND |
Izoliuota žemė |
|
20 |
TOV_OUT |
Pigtail |
||
|
3 |
GGND |
Pigtail |
GND |
Izoliuota žemė |
Duomenų protokolas
Bendrasis IMU protokolas išveda duomenis laiku transliavimo režimu 200 Hz, 40 baitų vienam kadrui, 460 800 bps, 1 pradžios bitas, 8 duomenų bitai, 1 sustabdymo bitas, be pariteto, pirmiausia LSB. Perdavimo dažnis ir išvesties sparta yra konfigūruojami.
4 lentelė FSU307 Fiber Optic IMU protokolas
|
Nr. |
Užskaita |
Baitų skaičius |
Turinys |
Skalė |
Diapazonas |
Vienetas |
Pastabos |
|
1 |
0 |
1 |
0x55 |
1 |
|
|
Antraštė |
|
2 |
1 |
1 |
0xAA |
1 |
|
|
Antraštė |
|
3 |
2 |
1 |
36 |
1 |
|
|
Duomenų ilgis |
|
4 |
3 |
4 |
PCnum |
1 |
|
|
1 ms skaitiklis |
|
5 |
7 |
4 |
Kampinis greitis X |
0.000001 |
[-1000,1000] |
laipsnis /s |
|
|
6 |
11 |
4 |
Kampinis greitis Y |
0.000001 |
[-1000,1000] |
laipsnis /s |
|
|
7 |
15 |
4 |
Kampinis greitis Z |
0.000001 |
[-1000,1000] |
laipsnis /s |
|
|
8 |
19 |
4 |
Accel X |
0.000001 |
[-40g,40g] |
m/s2 |
|
|
9 |
23 |
4 |
Accel Y |
0.000001 |
[-40g,40g] |
m/s2 |
|
|
10 |
27 |
4 |
Accel Z |
0.000001 |
[-40g,40g] |
m/s2 |
|
|
11 |
31 |
2 |
Temperatūra |
0.008 |
[-120,120] |
laipsnį |
|
|
12 |
33 |
2 |
Rezervuota |
|
|
|
|
|
13 |
35 |
4 |
Rezervuota |
|
|
|
|
|
14 |
39 |
1 |
Kontrolinė suma |
1 |
[0, 255] |
|
Sumažinti 8 bitų baitų 2-38 sumą |
Populiarus Žymos: fsu307 šviesolaidinio inercinio matavimo vienetas, Kinijos fsu307 šviesolaidinio inercinio matavimo vieneto gamintojai, gamykla